
1. Monochrome Global Shutter: Vangt bewegende onderwerpen op zonder het lijn-voor-lijn timingverschil van een rolling shutter.
2. 400×400@30fps Uitvoer: Biedt beeldinvoer voor compacte tracking- en sensortaken waarbij een resolutie van 0.16MP volstaat.
3. Breed D114° Gezichtsveld: Dekt beweging over een nabijgelegen gebied vanuit één camerapositie.
4. NIR-verbetering: Ondersteunt evaluatie met nabij-infraroodverlichting.
5. 8-bit / 10-bit RAW Uitvoer: Stelt het hostsysteem in staat om afbeeldingsgegevens te verwerken volgens de toepassing.
6. 24-pins Gold-Finger MIPI-verbinding: Ondersteunt integratie in apparaten met beperkte interne ruimte.
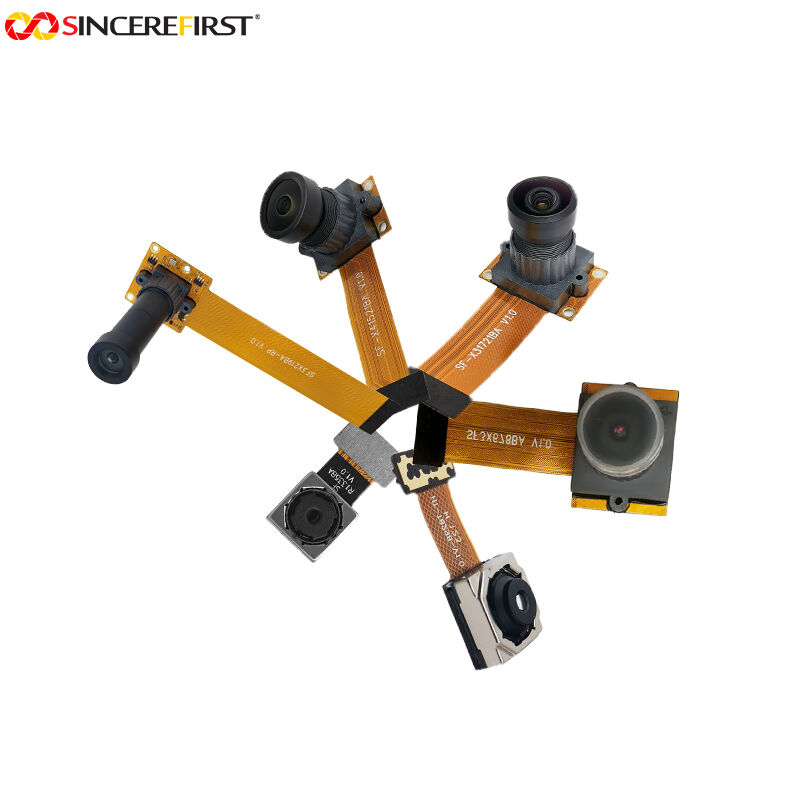
| Productnaam | Monochrome Global Shutter MIPI Camera Module |
|---|---|
| Model | SF-SAC0115OV-MONO-FPC V1.0 |
| Sensor | OMNIVISION OG0TB1B |
| Pixel | 0.16MP |
| Resolutie | 400×400@30fps |
| Uitvoerinterface | MIPI |
| Sensorformaat | 1/15 inch |
| Pixelgrootte | 2.2µm × 2.2µm |
| Afbeeldingstype | Monochroom |
| Sluitertijd | Global shutter |
| NIR-verbetering | Ondersteund |
| Uitvoerformaat | 8-bit / 10-bit RAW |
| Connector | 24-pins gold finger |
| Focus Type | Handmatige focus |
| Scherptediepte | 15mm–Infinity |
| Gezichtsveld | D114° × H88° × V88° |
| EFL | 0.47mm |
| Diafragma | F2.4 ±5% |
| TV-vervorming | <−15% |
| Merknaam | SINCEREFIRST |
1. Compacte Trackingapparaten: De brede kijkhoek ondersteunt het vastleggen van nabije bewegingen. De doelgrootte en trackingprestaties moeten worden gecontroleerd op de werkelijke werkafstand.
2. Gebareninvoerapparaten: De monochrome global shutter-afbeelding kan worden geëvalueerd voor apparaten die handbewegingen vastleggen tijdens gebruik.
3. Kleine Robot-sensing: De compacte module biedt beeldinvoer voor robots met beperkte installatieruimte voor camera's.
4. NIR-ondersteunde Sensapparaten: NIR-verbetering ondersteunt projecten die nabij-infraroodverlichting gebruiken. De illuminator, belichting en hostverwerking moeten samen worden getest.
1. Geef de apparaatvereisten, hostplatform, doelgrootte, werkafstand en lichtomstandigheden op.
2. Controleer het gezichtsveld, de scherpstelling, de FPC-lay-out en de MIPI-verbindingseisen.
3. Bevestig de voorbeeldconfiguratie.
4. Test het monster in het werkelijke apparaat en geef beeld- of trackingresultaten.
5. Pas de configuratie aan als de testresultaten wijzigingen vereisen.
6. Bevestig het definitieve ontwerp voor productie.
Onze producten worden over de hele wereld verkocht. U kunt gerust zijn op het hele proces van onze producten.